2010年11月30日火曜日

いよいよ明日

いよいよ明日、チャンピオンシップ大会本番です。

チームメンバーたちがこの1年間努力してきた集大成を、明日の競技で発揮して結果を出したいと思います。アグレッシブにチャレンジ!!

# ちなみにここにあるように、もしゼロヨンレースが開かれれば出場したいです。期待してます。

2010年10月5日火曜日

チャンピオンシップ大会出場チーム【更新】

チャンピオンシップ大会出場チームと映像一覧(随時更新中、10/16現在)

  • 北海道地区
    • ギャロップドライブ
  • 東北地区(第1走、第2走)
    • のんびびりQ
    • 青大ロボコン研MAX
    • モノクロアウト
    • Joker 艮
  • 北関東地区
    • よねんてぃ〜
    • RoboOhta
  • 東京地区
    • 大会1日目
      • HASH UFO
      • 田町レーシング(イン、アウト)
      • Mashi-Mashi
      • 勝(かち)ロボ
      • selfD
    • 大会2日目
      • 芝浦雑伎団(イン、アウト)
      • チームHULAパンダ
      • ロボーの石
      • StrayCab05
      • 笑's三人娘
  • 南関東地区
    • AEK RUNNER10
    • i-K∀S
    • こっぺぱん♪
    • BERMUDA
    • H22
  • 東海地区(映像配信)
    • サヌック
    • HELIOS
    • ぼそっと
    • ひものエンベダーズ
    • ビバリーSILS
    • クラッちWIN
  • 北陸地区(第1走、第2走)
    • EIW@ER改
  • 関西地区
    • 逆襲のR-GRAY
    • WestWoodLion
    • 誠レーシングチーム
    • Superくろしお
    • 猪名寺駅前徒歩1分
  • 九州地区(第2走)
  • 沖縄地区
    • TeamAPITTev3

2010年9月24日金曜日

ETロボコン2010東北地区大会

9月23日(木)ETロボコン2010東北地区大会に出場しました。
結果は、
  • 走行部門
    • インコース:完走、ガレージ・イン成功 走行タイム56.5秒、リザルト26.5秒
    • アウトコース:完走、ガレージ・イン失敗 走行タイム53.4秒、リザルト43.4秒
    • 合計 69.9秒(独自に集計した結果、第5位)
  • モデル部門
    • 評価 A- 、Silver Model賞 (第3位)
  • 総合部門 第2位
となりました。

東北地区からチャンピオンシップ大会へ出場する4チームは以下の通りです。

2010年9月12日日曜日

【備忘録】モデル図を圧縮する

前の投稿から一ヶ月以上、お久しぶりです。モデル図作成作業も無事完了し、あとは大会まで調整するだけですが、今回のモデル図作成作業でファイルサイズを1MBにおさえるのにかなり苦労したので、備忘録として残しておきます。

Powerpointファイルのサイズを小さくする

基本的な作業は、こちらのページを参考にしましたが、「高速保存をオフにする」や「大きすぎる画像ファイルに注意する」などを行なうとかなりファイルサイズを小さくすることができます。

それでも1MBにならないときは

上の作業をしましたが、まだ1MBに収まらなかったので、Adobe Acrobat 9を使って、以下の手順で1MBに収めました。(他のツールでも可能かもしれませんが確かめていません)
  • 上記の方法で圧縮したpptxファイル(2.6MB)を、Acrobatでpdfファイル(2.5MB)に変換
  • pdfファイルをAcrobatでps形式で保存(10.6MB)
  • psファイルをAcrobat Distellerで再度pdfファイルに変換(980kB)
pptx -> pdf -> ps -> pdf と変換することで、なんとか1MB以内に出来ました。
次にモデル図作るときは、ファイルサイズで苦労しませんように。(-人-)

2010年7月26日月曜日

コース設置完了

試走会から戻ってから、ガレージの壁と坂道を作り、コースの立体物を全て設置できました。


坂道の作成方法(写真とり忘れました)は、プラスチックダンボールを上り下り坂のサイズにカット、坂道の土台として30mm厚のスタイロフォームを三角形にカッターでカットして、プラスチックダンボールの裏に両面テープで貼り付けて、コースの下に設置しています。


ガレージの壁は試走会で撮影した写真をもとにして、レゴブロックで組み立てました。

これから夏休みに入るので、ETロボコンの活動に集中できます。でもその前に前期試験頑張らないといけません。

2010年7月21日水曜日

試走会1参加してきました

前記事から1ヶ月ぶりです。この1ヶ月はETロボコンの作業ができず、他の作業ばかり忙しくて大変でした。レプリカコースを購入、設置はしましたが、あとはほとんど進んでいません。

まともに走るプログラムはないので、写真・ビデオを撮りを目的に試走会1に参加しました。


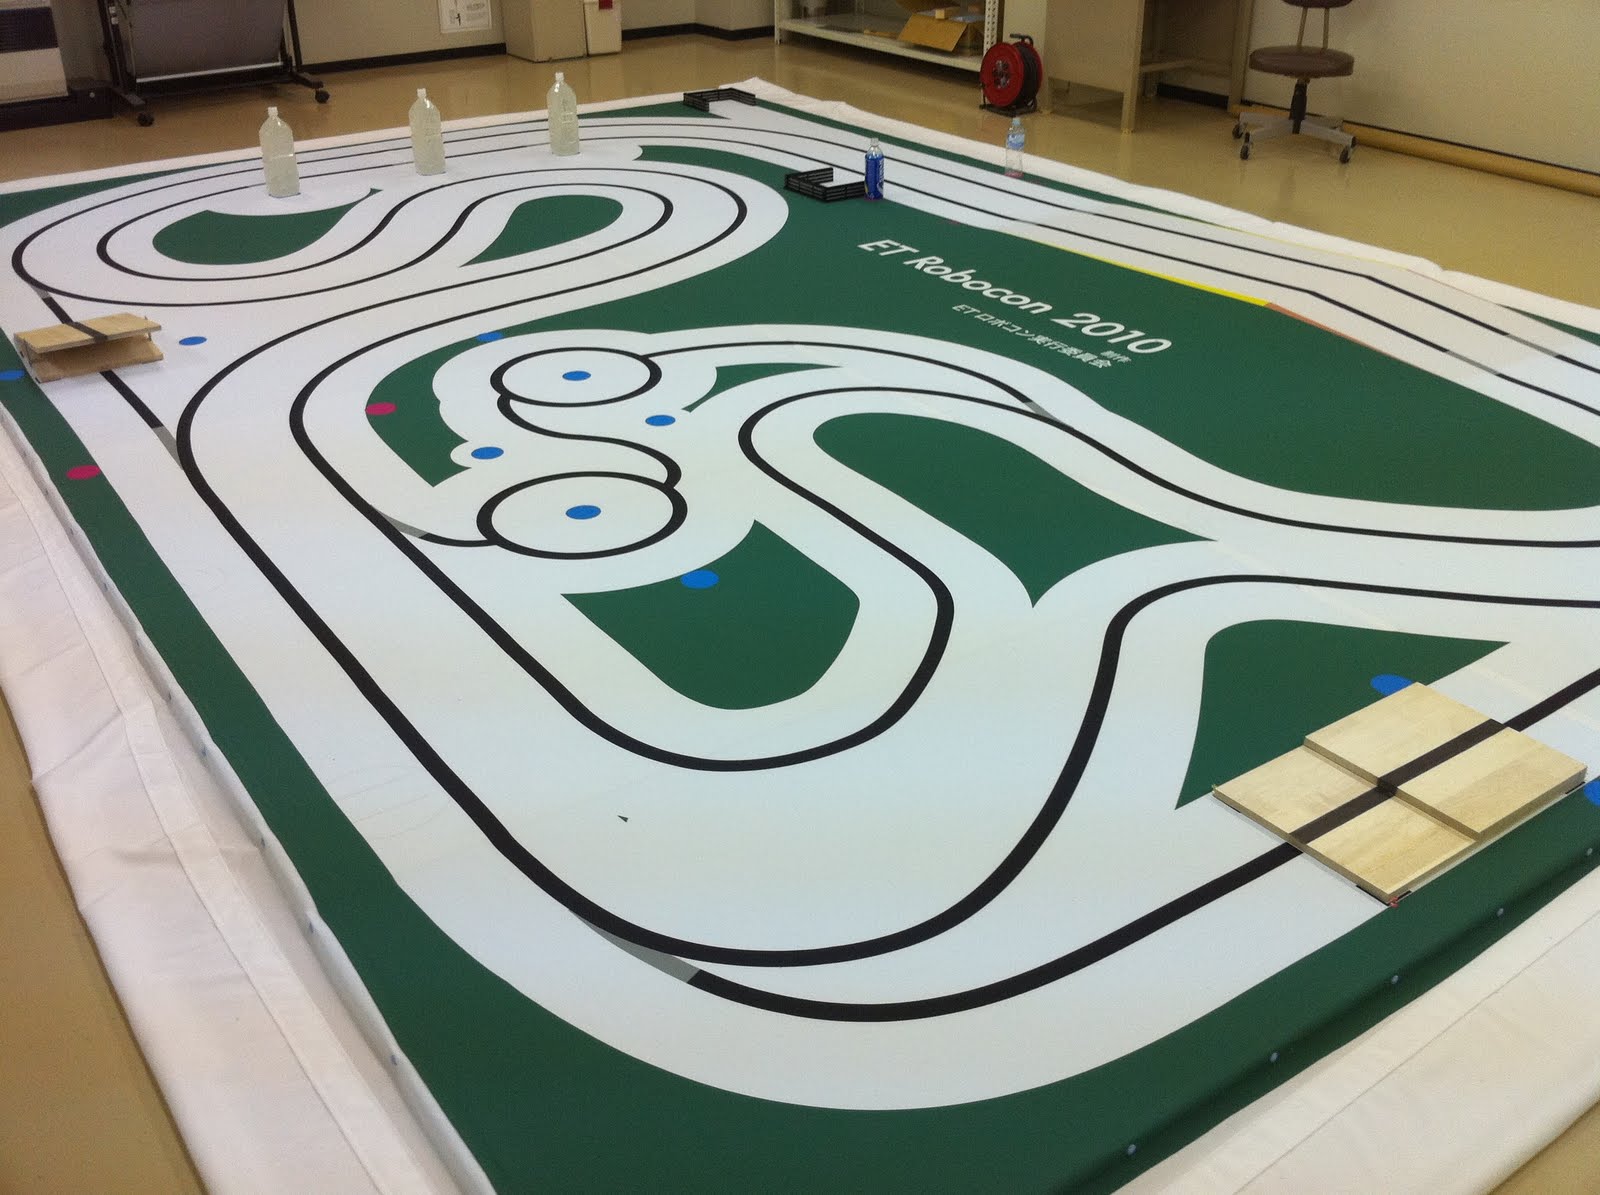
コースにある立体物を中心に、色々写真を撮ってみました。


これは、ガレージの壁です。レゴブロックで出来ています。


坂道です。昨年より坂が急になってます。スタッフに聞いたところ、スタイロフォームを業者さんに依頼して加工してもらっているそうです。個人ではそれは無理なので、別な方法で坂道を造ろうと思います。


衝立て・・・たしか、ア○エリアス 2リットルのペットボトルで中身もそのまま使うのだと思ってましたが、今回は水?のようです。


階段です。よく見るとピンを使って階段をコースに固定してます。


こんな感じでピンで留めてます。


階段手前のイン・アウトコースの間に、ゴミが・・・と思ったら模様でした。


シーソーです。シーソーもピン留めしてあるかもしれませんが、確認してません。


エニグマデコーディング(仮)改めミステリーサークルです。もうエニグマで慣れてしまって、「ここの名前なんだっけ、えーとエニグマじゃなくて・・・」て感じで名前がとっさに出てきません。ゲートのポールがたくさんで走行体がぶつかりそうです。

ということで、写真ネタで今回はごまかしつつ終了という事で、また次回です。

2010年6月5日土曜日

Macで開発環境【まだ暫定】

昨年はnxtOSEKをWindows上で使ってました。チームにはMac使っている人もいて、そういう人は、これまでVMware Fusion or VirtualBoxを使ってました。

今年になって、nxtOSEKのWebページにLinuxへのインストール情報が掲載され、「これはMacでもできるかも・・・」と思い、いろいろ試してみています。

今のところ、暫定ではありますが、helloworldをメイクして、NXTに転送し実行出来ています。

手順

以下、作業手順(ただしまだ暫定、これでちゃんとできてるか自信なし)
  1. Xcode、X11がインストールされていること(省略)
  2. Wineインストール
    • ここからWine.appをインストール
    • wineconsoleを使うので、PATHを通す
      /Applications/Wine.app/Contents/Resources/bin
  3. Driverインストール
    • ここから、Fantom Driver for Mac をインストール
  4. NeXT Tools for Mac
    • ここから、NeXT Tools for Macをインストール
    • 動作確認、firmwareをダウンロードして1.07をアップロードしてみる
      リセットボタンを押さなくても出来るようです。
  5. GNU ARM Toolchainのインストール
    • nxtOSEK Installation in Linux のWebページを参考に、以下の組み合わせでインストール
      • GCC 4.2.2
      • Binutils 2.18.50
      • Newlib 1.16.0
      • Gdb 6.6 (※【暫定】insight はエラーが出たので、gdbにしてます)
    • スクリプトを利用、修正して実行、出来たら/opt 以下にコピー (/opt/gnuarm)
  6. nxtOSEKの設定
    • nxtOSEK 2.12 とosek_os-1.1.lzh をダウンロードして、ホームディレクトリに展開
  7. 動作確認
    • sample_c/helloworldに移動
    • メイクする
      • make LANG=C all
    • NeXT Tools for Macを起動し、NXT explorerを選択
    • Download selected files to the NXT を押し、helloworld_OSEK.rxeをOpen
    • NXT側でプログラム実行→動作確認


今のところ、他の作業が忙しくなってきたので、これまで通りMac上の仮想環境で開発することになりそうです。が、これまでの作業を備忘録としてアップしておきます。