今年の活動は終了したと見せかけて、また少し書きます。
チャンピオンシップ大会後、反省会をして、走行面の目標が達成されてないので、改善を継続して行っています。アウトコースは以下のようになってます。ちなみにチャンピオンシップ大会での走行は、ustream(その1、その2、その3)や同じ組で走ったSOROTさん(イン1、アウト1)を観てください。
まだ改善途中ですが、もう少しでアウトコースすべての難所を走行できそうです。インコースの走行はまた後日アップします。
2010年12月26日日曜日

2010年12月12日日曜日
ETロボコン2010反省会
チャンピオンシップ大会終了後にメンバーで反省会を行った。その意見を適当にまとめる。出来ればこれを来年に活かしたい。
目標は達成されたのか?
- 総合部門
- 目標:全国制覇
- 結果:総合4位
- モデル部門
- 目標:評価A-以上で上位入賞
- 結果:評価A-、シルバーモデル(3位)
- 走行部門
- 目標:すべての難所を走行しリザルトタイム-180秒達成
- 結果:シーソー上停止失敗、ガレージイン(イン・アウト)失敗、リザルトタイム-44.8秒、10位
- インコース:ミステリーサークル成功、ガレージイン失敗、走行タイム53.8秒
- アウトコース:シーソー通過成功、シーソー停止失敗、階段成功、ガレージイン失敗、走行タイム51.4秒
何が悪かったのか?
- 走行面
- 通常走行のスピードを向上させる必要がある
- イン・アウトとも40秒台前半で走っているチームがある
- 高速ライントレースの方法を検討する
- 走行ラインを再検討する
- 難所走行
- エニグマ・ミステリーサークル終了後のライン復帰を早くする
- シーソー・階段を降りた後のライン復帰を早くする
- ガレージインの失敗原因は何か、調査する
- シーソー上停止の成功率向上、または走行方法の再検討
- 各難所の成功率向上
- モデル面
- 評価をうけている反面、理論・理屈が足りないと感じた
- 『部品はあるけど、そのつながりが明確でない』という意見をもらった
- 並行性設計への取り組み、超音波センサの検証をモデル図から外したことがマイナス
- 自分たちで作っておいてなんだが、相変わらず教科書的、チームの特徴が表せていない(それとも教科書的なモデルがうちの特徴か?)
- 一目でチームがわかるほど特徴あるモデル図を作るチームが複数あるが、まだそこまでの特徴を見いだせていない
- その他
- 今大会最速記録:イン(走行41.1、リザルト-48.1)、アウト(走行40.4、リザルト-127.8)
- 走行部門1位の記録は-163.0秒、イン・アウト最速を組み合わせると-175.9秒
- リザルト-180秒は、シーソー上停止ができることが前提、大会までに成功率を上げられなかった
次への課題は?
- PID制御のさらなる改良
- 特にforward値への適用
- 各センサ値のフィルタリング、ノイズ除去方法の検討
- バッテリ・電池の電圧変動が走行に影響しないように対策する
- 照明環境への対策
- まいまい式(改)、トーンカーブ、その他
- 走行に関する要素技術の調査
- ライントレース
- PIDパラメータの動的変更
- turn値の計算方法
- ライン形状(曲率)をturn計算に利用する
- 非ライントレース
- 直進走行 PID制御を用いた補正
- 旋回走行 PID制御を用いた補正
- 仮想ライントレース、マップ走行
- 自己位置推定
- 現在の計算方法は誤差が大きい
- 直線部分で補正する
- 数値計算で補正(修正オイラー法、ルンゲ・クッタ法など?)
- 判定、検知
- マーカ判定
- 必要かどうかはともかく、できるようにしておくべき
- 傾斜・段差判定
- 精度向上が必要、ノイズ除去すること
- 衝立検知
- 誤検知防止対策、今回は東京タワーの模型で試走中に誤検知した?
- 走行距離
- 走行距離だけに頼らない方法を検討する
- 走行方法
- 区間分割以外の方法があるか検討
- 開発環境
- ログ表示システムの改良
- モデルからコードを自動生成する
- 開発、マネージメント
- SysML, SPL, DSL, VDM, agile
- PMBOK
2010年12月2日木曜日
ETロボコン2010チャンピオンシップ大会結果
ETロボコン2010チャンピオンシップ大会で、モデル部門シルバーモデルを受賞しました。

この受賞はまさに予想外で、大変驚きました。明日のワークショップもあるので、どこが評価されたのか聞いてみたいです。
# ちなみに、ゼロヨンレース期待してましたが、ありませんでした。来年是非期待してます。
【追記】TwitterのTLから、競技/モデル/総合の結果です。
競技部門
モデル部門
総合部門
この受賞はまさに予想外で、大変驚きました。明日のワークショップもあるので、どこが評価されたのか聞いてみたいです。
# ちなみに、ゼロヨンレース期待してましたが、ありませんでした。来年是非期待してます。
【追記】TwitterのTLから、競技/モデル/総合の結果です。
競技部門
- SAGA組込みソフト研究会
- こっぺぱん♪
- AEK RUNNER10
モデル部門
- エクセレントモデル HELIOS
- ゴールドモデル 田町レーシング
- シルバーモデル サヌック
シルバーモデル 青大ロボコン研MAX
総合部門
- AEK RUNNER10
- こっぺぱん♪
- i-K∀S
2010年11月30日火曜日
2010年10月5日火曜日
チャンピオンシップ大会出場チーム【更新】
チャンピオンシップ大会出場チームと映像一覧(随時更新中、10/16現在)
- 北海道地区
- ギャロップドライブ
- 東北地区(第1走、第2走)
- のんびびりQ
- 青大ロボコン研MAX
- モノクロアウト
- Joker 艮
- 北関東地区
- よねんてぃ〜
- RoboOhta
- 東京地区
- 大会1日目
- 大会2日目
- 南関東地区
- AEK RUNNER10
- i-K∀S
- こっぺぱん♪
- BERMUDA
- H22
- 東海地区(映像配信)
- サヌック
- HELIOS
- ぼそっと
- ひものエンベダーズ
- ビバリーSILS
- クラッちWIN
- 北陸地区(第1走、第2走)
- EIW@ER改
- 関西地区
- 逆襲のR-GRAY
- WestWoodLion
- 誠レーシングチーム
- Superくろしお
- 猪名寺駅前徒歩1分
- 九州地区(第2走)
- 沖縄地区
- TeamAPITTev3
2010年9月24日金曜日
ETロボコン2010東北地区大会
9月23日(木)ETロボコン2010東北地区大会に出場しました。
結果は、
東北地区からチャンピオンシップ大会へ出場する4チームは以下の通りです。

結果は、
- 走行部門
- インコース:完走、ガレージ・イン成功 走行タイム56.5秒、リザルト26.5秒
- アウトコース:完走、ガレージ・イン失敗 走行タイム53.4秒、リザルト43.4秒
- 合計 69.9秒(独自に集計した結果、第5位)
- モデル部門
- 評価 A- 、Silver Model賞 (第3位)
- 総合部門 第2位
東北地区からチャンピオンシップ大会へ出場する4チームは以下の通りです。

2010年9月12日日曜日
【備忘録】モデル図を圧縮する
前の投稿から一ヶ月以上、お久しぶりです。モデル図作成作業も無事完了し、あとは大会まで調整するだけですが、今回のモデル図作成作業でファイルサイズを1MBにおさえるのにかなり苦労したので、備忘録として残しておきます。
基本的な作業は、こちらのページを参考にしましたが、「高速保存をオフにする」や「大きすぎる画像ファイルに注意する」などを行なうとかなりファイルサイズを小さくすることができます。
上の作業をしましたが、まだ1MBに収まらなかったので、Adobe Acrobat 9を使って、以下の手順で1MBに収めました。(他のツールでも可能かもしれませんが確かめていません)
次にモデル図作るときは、ファイルサイズで苦労しませんように。(-人-)
Powerpointファイルのサイズを小さくする
基本的な作業は、こちらのページを参考にしましたが、「高速保存をオフにする」や「大きすぎる画像ファイルに注意する」などを行なうとかなりファイルサイズを小さくすることができます。
それでも1MBにならないときは
上の作業をしましたが、まだ1MBに収まらなかったので、Adobe Acrobat 9を使って、以下の手順で1MBに収めました。(他のツールでも可能かもしれませんが確かめていません)
- 上記の方法で圧縮したpptxファイル(2.6MB)を、Acrobatでpdfファイル(2.5MB)に変換
- pdfファイルをAcrobatでps形式で保存(10.6MB)
- psファイルをAcrobat Distellerで再度pdfファイルに変換(980kB)
次にモデル図作るときは、ファイルサイズで苦労しませんように。(-人-)
2010年7月26日月曜日

2010年7月21日水曜日
試走会1参加してきました
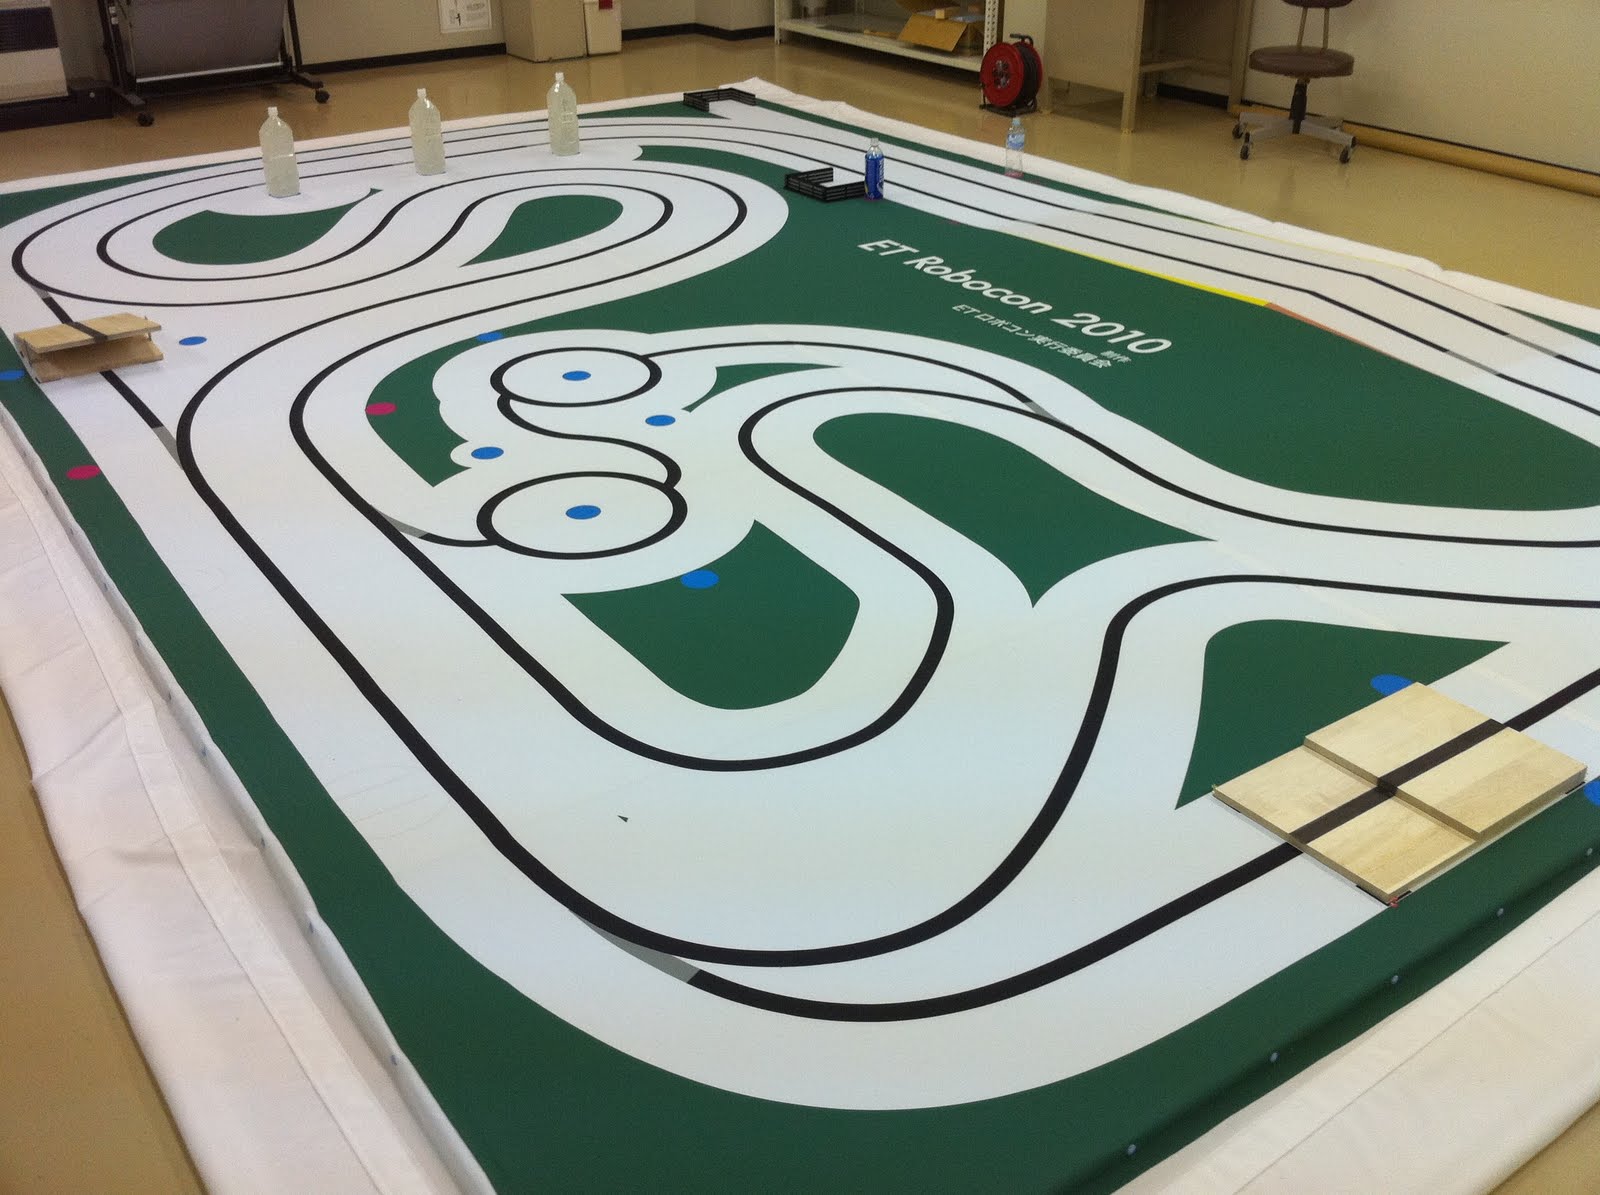
前記事から1ヶ月ぶりです。この1ヶ月はETロボコンの作業ができず、他の作業ばかり忙しくて大変でした。レプリカコースを購入、設置はしましたが、あとはほとんど進んでいません。
まともに走るプログラムはないので、写真・ビデオを撮りを目的に試走会1に参加しました。

コースにある立体物を中心に、色々写真を撮ってみました。

これは、ガレージの壁です。レゴブロックで出来ています。

坂道です。昨年より坂が急になってます。スタッフに聞いたところ、スタイロフォームを業者さんに依頼して加工してもらっているそうです。個人ではそれは無理なので、別な方法で坂道を造ろうと思います。

衝立て・・・たしか、ア○エリアス 2リットルのペットボトルで中身もそのまま使うのだと思ってましたが、今回は水?のようです。

階段です。よく見るとピンを使って階段をコースに固定してます。


こんな感じでピンで留めてます。

階段手前のイン・アウトコースの間に、ゴミが・・・と思ったら模様でした。

シーソーです。シーソーもピン留めしてあるかもしれませんが、確認してません。

エニグマデコーディング(仮)改めミステリーサークルです。もうエニグマで慣れてしまって、「ここの名前なんだっけ、えーとエニグマじゃなくて・・・」て感じで名前がとっさに出てきません。ゲートのポールがたくさんで走行体がぶつかりそうです。
ということで、写真ネタで今回はごまかしつつ終了という事で、また次回です。
2010年5月1日土曜日
階段製作
2010年新難所、階段を製作します。
素材は木材、サイズは競技規約通り・・・と言いたいところですが、厚さ12, 13, 15mmはあったのですが14mmの木材が無かったので、今回は13mmを購入し製作します。
木材のカットはホームセンターでしてくれたので、あとは組み立てだけです。
【手順】
まずは2段目の階段になる板に木工ボンドを塗ります。

階段を張り合わせてしばらく置きます。接着できたら波釘を側面に打ち、外れないように補強します。

階段のラインは、これを使いました。

製本テープです。幅35mmあるので、5mmほどカットして、階段のラインに使います。

これで階段出来上がりです。
素材は木材、サイズは競技規約通り・・・と言いたいところですが、厚さ12, 13, 15mmはあったのですが14mmの木材が無かったので、今回は13mmを購入し製作します。
木材のカットはホームセンターでしてくれたので、あとは組み立てだけです。
【手順】
まずは2段目の階段になる板に木工ボンドを塗ります。

階段を張り合わせてしばらく置きます。接着できたら波釘を側面に打ち、外れないように補強します。

階段のラインは、これを使いました。

製本テープです。幅35mmあるので、5mmほどカットして、階段のラインに使います。

これで階段出来上がりです。
2010年4月17日土曜日
ETロボコン競技規約公開
タイトル通りETロボコン2010競技規約が公開されました。
昨年から難所が大きく変更されてます。
今年のコースは立体物が多くて、作るのが大変そうです。
昨年から難所が大きく変更されてます。
- ショートカット → シーソー
- トレジャーハント → 階段
- ツインループ → エニグマ・デコーディング(仮)
- ゴール停止 → ガレージ
- 坂道(上り4%下り2%) → 坂道(上り10%下り5%)
- 難所ボーナスポイント取得条件
- インコースの難所はインコース競技者のみ
- アウトコースの難所はアウトコース競技者のみ
- ゴールゲート通過のボーナスポイント廃止
疑問点
競技規約をざっと読んだ限りで、いくつか疑問が浮かんできますがどうなんでしょうね? - シーソー
- シーソーの素材や作り方は公開されるの?
(寸法があるからそれ見て作れということかな?) - シーソーの色は規約通りの水色(?)で、黒線はついていないの?
- シーソー上で止まって(60秒)、通過(20秒)できたら80秒になるのか
- 階段
- 階段の素材や作り方は公開されるの?
(寸法があるから(以下略)) - 階段の色は規約通りの緑色(?)、黒線はついてないの?
- エニグマ・デコーディング(仮)
- 通過ルートを正しい順序で正しいルートを通過したときのみポイントするのか?
(パターン1の場合A→Cの順序で通過したときだけポイントになり、それ以外は認められない or AとCを通過していれば、通過順序やそれ以外のゲートを通過していてもOKなのか(まぁダメだよね)) - 難所の名称がしゃべり難いです(笑)。
- ガレージ
- ガレージイン停止エリアに1秒以上留まる場合、走行体全体がエリア内に含まれないといけないのか、走行体の一部だけでも良いのか
- ガレージの周囲には壁が設置されるようだが、高さ等の情報は公開されるのか?
- インコース側とアウトコース側で、ガレージで停止する難易度が違う気がする。超音波センサはインコースのみ使える。ボーナスポイントが同じでいいの?
今年のコースは立体物が多くて、作るのが大変そうです。
2010年3月19日金曜日
東北地区実施説明会&地区大会参加申し込み&走行体2010(仮)動作確認
前回の更新から約一ヶ月、その間いろいろイベントがありましたが、blog更新してませんでした。すみません。簡単に振り返ると・・・
東北地区実施説明会
2/24(水)盛岡市のアイーナで、ETロボコン2010東北地区実施説明会がありました。チームのモチベーションを上がるために、参加予定メンバー全員で行ってきました。説明会の内容は、公式サイトにある説明資料に基づいたETロボコンの紹介と質疑、走行体のデモがありました。
覚えている範囲で質疑の内容は以下の通り
東北地区実施説明会
2/24(水)盛岡市のアイーナで、ETロボコン2010東北地区実施説明会がありました。チームのモチベーションを上がるために、参加予定メンバー全員で行ってきました。説明会の内容は、公式サイトにある説明資料に基づいたETロボコンの紹介と質疑、走行体のデモがありました。
覚えている範囲で質疑の内容は以下の通り
- [Q]コース、難所はどうなるの?
- [A]コースは4月公開予定、難所は今検討中、話の中で出てきた「キーワードは立体、3D」が気になる・・・
- [Q]東北地区独自イベントは?
- [A]検討中、盛岡以外の場所で実施するかも。
- [Q]Javaの開発環境、倒立制御APIは提供されるか?
- [A]基本的にC,C++のみをサポートする(ただし昨年Javaで参加したチームがあるので、実行委員会のサポートはなくても頑張ればできるかも)
参加エントリー
3/8(月)からETロボコン2010の参加エントリー開始です。参加エントリーは我々のチームにとっては一大イベントなわけですよ!!。昨年の参加エントリーでID1番を狙ったんですが、結果はこうなったわけです。今年こそリベンジですよ、リベンジ!
エントリー開始17時ぴったりにサイトにアクセスして、記入開始。とりあえず必要事項のみをすべて記入し、5分で登録完了。
あとは、参加確定後にIDがわかる時まで楽しみにして待ちましょう。今年こそID1番になりますように。
走行体2010(仮)を動かす
前回からnxtOSEKのバーションが2.11 -> 2.12 に変わりました。まずは再設定。
動作プログラムですが、2009年の開発環境に付属したC言語のサンプルプログラムを元にして、PID制御を使った旋回制御を組み込み、テストコースを走らせてみました。まず、Forward値を50のままでラインの左側を走行させてみます。
ラインに沿って走れてます。でこの走行体は「悪路」走行の性能が向上したと実施説明会で言っていたので、それをちょっと確認してみましょう。とりあえず1センチぐらいの雑誌を乗り越えるかどうか、見てみます。
段差も乗り越えられるようです。続いて、走行速度アップ。Forward値は100以上にすることができるらしいので、確認です。
Forward値を120にして、走行してみます。
は、速すぎる。去年こうやって走っていれば・・・。さらに段差をつけたらどうなるか・・・
普通に走れました。1センチくらいの段差は難なく走れます。
それ以外で気になったこと
開発用のノートPCを新調して、それに開発環境を準備しようとしていますが、Windows7に慣れていないのか、XPではすぐ出来ていた設定が、Windows7では上手くいかないことがあって少し悩んでます。
- Windows7では、cygwinやeclipseなどは「管理者として実行」しないとうまくNXTにアップロードできない?
- Windows7(32bit版)では、LEGO MINDSTORMS NXT Driver のインストールできるが、Windows7(64bit版)ではインストールできない?64bit版のドライバは無い?
取り合いず今日はこれまで。
2010年2月16日火曜日
ETロボコン2010 活動開始
青大ロボコン研 ETロボコン2010 活動を開始します。

まずはETロボコン公式サイトのスケジュールを確認して、東北地区実施説明会の参加申し込みします。クリック。
・・・なんと、参加人数3人までしか選択できません!
今年はメンバー全員行くつもりなんで、事務局へお問い合わせ・・・・OKでました!まあ、全員で行くってのは無駄な感じもしますが、気分を盛り上げるためにもイベントごとには積極参加で臨みましょう。
さらに公式サイトを確認していくと、実施説明会のWebページに配布資料が掲載されてますね。3つ目の資料に2010年走行体(仮)の組み立て方法が写真付きで載ってます。これを参考に2009年走行体を分解して、2010年走行体(仮)に組み立て直します。
ちょっと組み立て方の写真が小さくて分り難い所もあるけど、なんとかできました。

nxtOSEKのバージョンも2.10 -> 2.11 へ、サンプルプログラムのbalancer_param.cファイルも一部変更されている。nxtOSEKをダウンロードして開発環境も設定し直します。
次はサンプルプログラムを動かしてみます。・・・と思ったけど組み立て直しで力つきたので動かすのは、次の機会にします。
登録:
投稿 (Atom)